
第一视角
完整记录操作者看到的环境、目标和作业过程。
人本视角 · 毫秒同步——第一视角数采
Liv Ego 面向具身智能与机器人研究,以第一人称视角捕捉真实操作示范轨迹与环境交互数据,为行为学习与模型训练提供高质量原始数据。
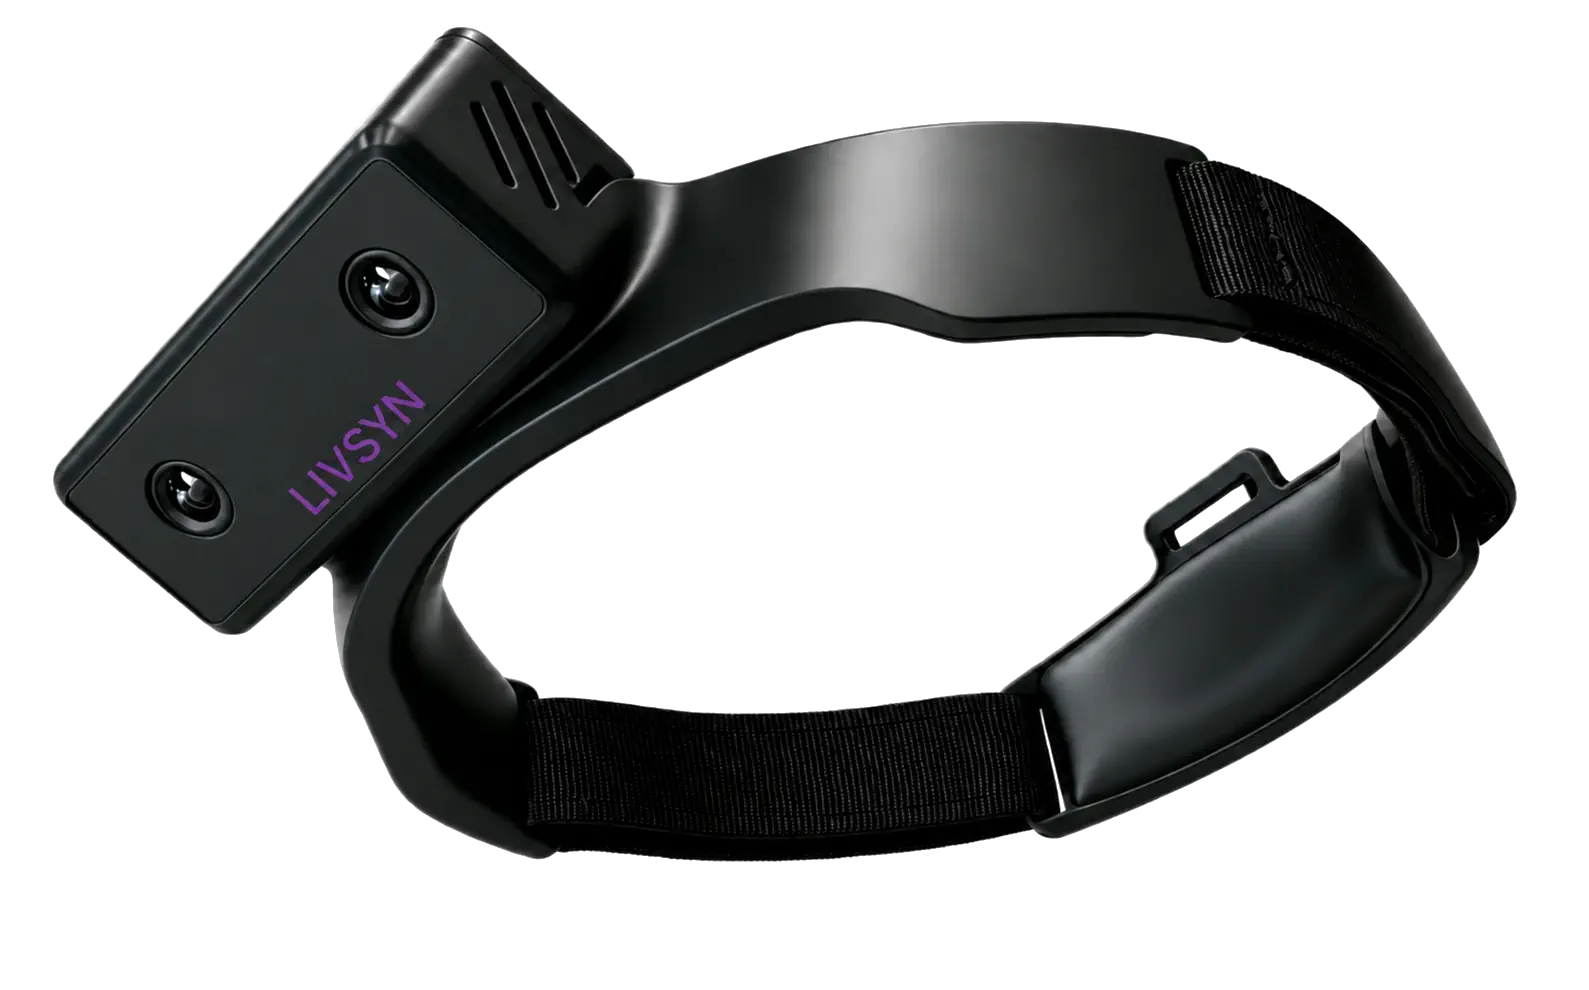
完整记录操作者看到的环境、目标和作业过程。
图像与 IMU 同步精度小于 1ms。
双目 RGB 大视野模组,高精度 IMU,开箱即用。
支持双目视频、IMU、音频和元数据统一录制。
面向长时间采集优化重量、供电和佩戴体验。
轻量化设计结合宽视场视觉和高精度惯性同步,适合长时间连续作业。